Étant donnés six réels $a, b, c, f, g$ et $h$ et un plan muni d’un repère $(O,\vv{i},\vv{j})\comma$ vous étudiez la conique $\mathscr{C}$ formée par l’ensemble des points $M$ de coordonnées $(x,y)$ dans ce repère qui vérifient l’équation suivante :
Vous supposez que :
Dans ces conditions, l’ensemble $\mathscr{C}$ est soit une ellipse (si $ab-h^2\gt0$), soit une hyperbole (si $ab-h^2\lt0$), soit l’ensemble vide $\varnothing.$
En effet, comme $ab-h^2\neq 0\comma$ le système ci-dessous admet une solution unique $(u,v)$ telle que :
Effectuez un changement d’origine du repère
Posez $X = x-u$ et $Y=y-v$ et considérez le point $\Omega$ de coordonnées $(u,v)$ dans le repère $(O,\vv{i},\vv{j}).$
D’après les propriétés du déterminant :
Comme $\begin{vmatrix}a & h & g \\h & b & f \\ g& f & c \end{vmatrix}\neq 0$ vous déduisez que $gu+fv+c \neq 0.$
Posez alors :
L’ensemble $\mathscr{C}$ est donc décrit par l’équation $\boxed{AX^2+2HXY+BY^2 =1.}$
Par souci de lisibilité vous allez noter encore par $x$ et $y$ les coordonnées du point $M$ mais cette fois-ci dans le repère $(\Omega,\vv{i},\vv{j}).$
D’après ce qui a été établi, vous avez montré que, pour tout point $M$ de coordonnées $(x,y)$ dans le repère $(\Omega,\vv{i},\vv{j})\comma$ vous avez :
Effectuez une rotation du repère $(\Omega,\vv{i},\vv{j})$
Soit $\theta$ un nombre réel, il sera choisi plus tard. Considérez la base $(\vv{u}, \vv{v})$ obtenue en faisant subir à la base $(\vv{i}, \vv{j})$ une rotation d’angle $\theta.$
Vous notez $(x,y)$ les coordonnées d’un point $M$ du plan dans le repère $(\Omega,\vv{i},\vv{j})$ et $(X,Y)$ ses coordonnées dans le repère $(\Omega,\vv{u},\vv{v}).$
Dès lors :
Note. La rotation d’angle $-\theta$ permet d’inverser les relations ci-dessus, donc :
Vous obtenez :
L’annulation du terme croisé $XY$ est possible.
En effet, si $a=b$ alors $A=B$ et vous choisissez $\theta = \pi/4.$
Si $a\neq b$ vous avez aussi $B-A\neq 0$ et vous posez $\theta = \frac{1}{2}\mathrm{Arctan}\frac{-2H}{B-A}.$
Alors $2\theta = \mathrm{Arctan} \frac{-2H}{B-A}$ et $2\theta \in ]-\pi/2, \pi/2[$ du coup $\cos 2\theta \neq 0$ et $\tan 2\theta = \frac{-2H}{B-A}$ ce qui se traduit par $\frac{\sin 2\theta}{\cos 2\theta} = \frac{-2H}{B-A}$ et donc :
Dans le repère $(\Omega,\vv{u},\vv{v})$ l’ensemble $\mathscr{C}$ est décrit par l’équation suivante :
Il a été démontré qu’une rotation du repère ne modifie pas la valeur du déterminant d’ordre $2.$ Vous êtes invité à vous référer à un autre article.
Pour en savoir davantage, allez lire le contenu rédigé dans l'article 241.
Ainsi :
Comme $ab-h^2$ est non nul, les deux nombres $A\cos^2\theta +2H\sin\theta\cos\theta + B\sin^2\theta$ et $A\sin^2\theta -2H\sin\theta\cos\theta + B\cos^2\theta$ sont non nuls.
Posez alors $k = \sqrt{\vert A\cos^2\theta +2H\sin\theta\cos\theta + B\sin^2\theta \vert}$ et $\ell = \sqrt{\vert A\sin^2\theta -2H\sin\theta\cos\theta + B\cos^2\theta \vert}$ pour conclure que $\mathscr{C}$ admet pour équation :
Selon les signes, vous obtenez soit l’ensemble vide $\varnothing$ soit une ellipse, soit une hyperbole.
Déterminez une équation de la réunion des deux axes
Supposez que $\mathscr{C}$ soit non vide.
Si $h$ est nul, l’axe des abscisses et l’axe des ordonnées sont déjà les deux axes de $\mathscr{C}.$
Supposez maintenant que $h$ soit non nul.
Un point $M$ de coordonnées $(X,Y)$ dans le repère $(\Omega,\vv{u},\vv{v})$ appartient à l’un des deux axes de $\mathscr{C}\comma$ si et seulement si, $X=0$ ou $Y = 0.$ Notez $(x,y)$ les coordonnées de $M$ dans le repère $(\Omega,\vv{i},\vv{j}).$
Cette condition fournit les équivalences :
Dans le cas où $a=b\comma$ vous avez $\theta = \pi/4$ donc $2\theta = \pi/2$ donc :
Dans le cas où $a\neq b\comma$ il a été vu que $\cos 2\theta \neq 0$ et que $\tan 2\theta = \frac{-2H}{B-A} = \frac{-2h}{b-a}.$
Ainsi :
Remarquez que lorsque $a=b$ et après division par $h$ vous retrouvez l’équation $x^2-y^2=0.$
Concluez
Ellipse ou hyperbole centrées à l’origine
Soient trois nombres réels $a, b$ et $h$ tels que :
Alors la conique $\mathscr{C}$ formée par l’ensemble des points $M$ tel que :
est soit une hyperbole, soit une ellipse, soit l’ensemble vide $\varnothing.$
Si la conique $\mathscr{C}$ est non vide et si $h$ est non nul, la réunion des deux axes de $\mathscr{C}$ a pour équation :
Si la conique $\mathscr{C}$ est non vide et si $h$ est nul, la réunion des deux axes de $\mathscr{C}$ a pour équation $xy=0.$
Cas général
Soient six réels $a, b, c, f, g$ et $h$ tels que :
La conique $\mathscr{C}$ formée par l’ensemble des points $M$ de coordonnées $(x,y)$ tels que :
est soit une hyperbole, soit une ellipse, soit l’ensemble vide $\varnothing.$
Dans le cas où la conique $\mathscr{C}$ est non vide, elle admet un centre $\Omega$ de coordonnées $(u,v)$ qui vérifient le système :
Note. Il est rappelé que le point $\Omega$ n’appartient pas à la conique $\mathscr{C}$ à cause de la non-nullité du déterminant $3\times 3$ précité.
En passant du repère $(\Omega, \vv{i}, \vv{j})$ au repère $(O,\vv{i}, \vv{j})$ vous déduisez dans ces conditions les résultats suivants.
Si $h$ est non nul, la réunion des deux axes de la conique $\mathscr{C}$ est :
Si $h$ est nul, la réunion des deux axes de la conique $\mathscr{C}$ est : $(x-u)(y-v)=0.$
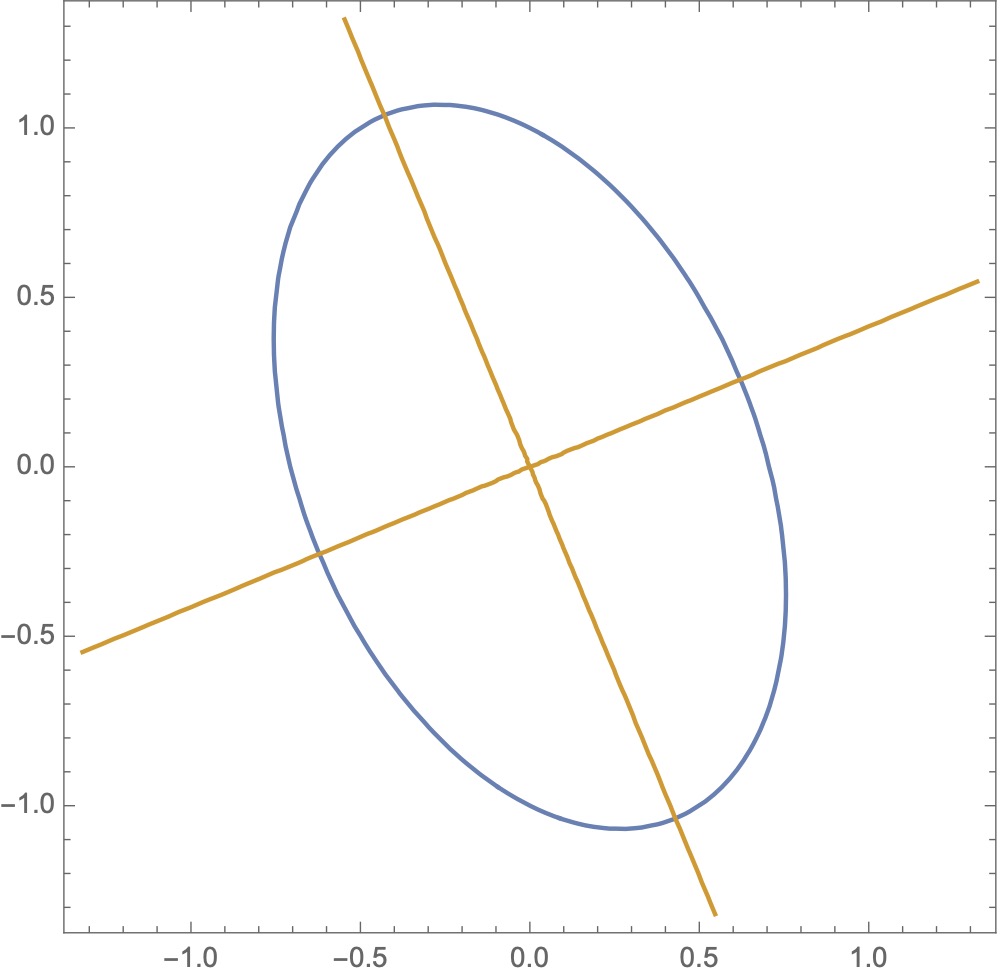
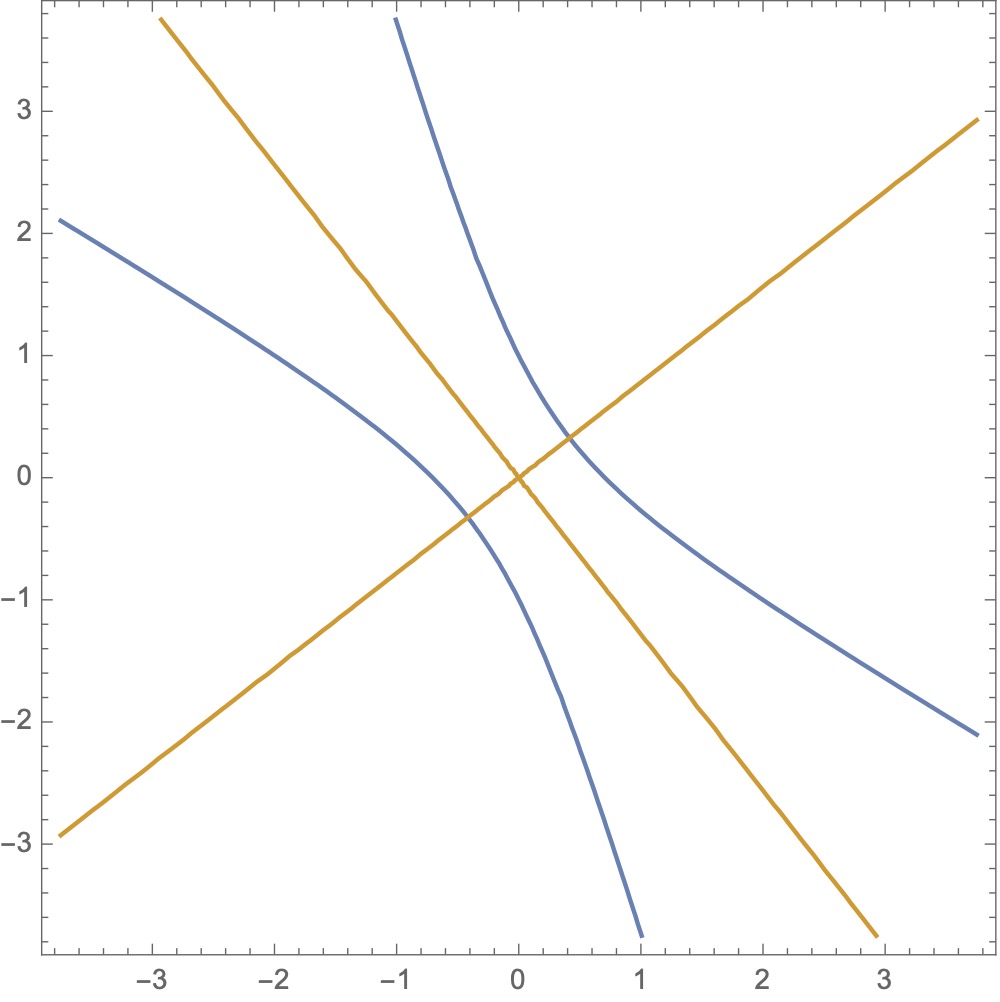
Visualisez